Mostrando entradas con la etiqueta Mecanismos. Mostrar todas las entradas

Cadenas Cinemáticas

Los trenes de poleas y de engranajes que hemos visto son un caso particular de asociación de distintos mecanismos. El elemento de salida de uno es el de entrada del siguiente.
La cadena cinemática más extendida e importante en la actualidad es, sin duda, el motor y el sistema de transmisión de un automóvil, donde se transforma la energía del combustible en el giro de las ruedas, y por tanto, en velocidad del vehículo.
En esta página se hace un análisis del sistema completo:

MOTOR

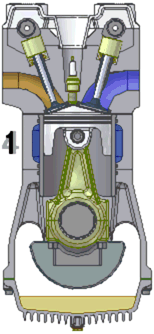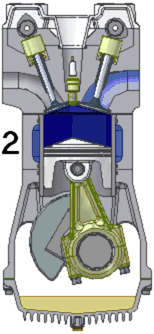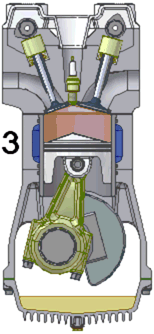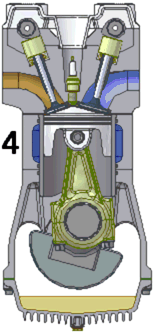
En la gran mayoría de los automóviles modernos, se trata de una máquina térmica de combustión interna, ésto significa que se aprovecha la energía de un combustible para transformarla en un giro. Aunque existen otros tipos, el modelo universal es el motor de cuatro tiempos, en el que un émbolo se desplaza arriba y abajo por el interior de un cilindro para mover una biela que al final hace girar el cigüeñal:


Las válvulas de admisión (dan entrada a los gases frescos) y de escape (permiten salir a los gases quemados hacia el tubo de escape) se accionan mediante un árbol de levas. En motores más avanzados se disponen un árbol de levas para las válvulas de admisión y otro para las de escape.
Como sólo se genera energía en uno de los cuatro movimientos, se disponen más cilindros para que haya alguno en el tiempo de explosión-expansión, y éste pueda impulsar al resto. Por eso los motores de cuatro cilindros son los más utilizados en automoción. También se pueden disponer más cilindros para obtener un funcionamiento más suave, o colocarlos en V para que ocupen menos:
Motor de 4 cilindros en línea
Motor de 6 cilindros en V


Además de la propia potencia del motor (que se suele expresar en caballos de vapor), de un motor se expresa la velocidad de giro a la que se produce y el par, aunque éste se puede calcular mediante la expresión:
P = C · ω
con la potencia P en Vatios, el par C en Newton·metro y la velocidad de rotación ω en radianes partido por segundo.

EMBRAGUE

En los automóviles se trata casi siempre de embragues de fricción de disco, como los que se trataron en los acoplamientos. La potencia máxima que se puede transmitir sin que el embrague patine depende de la superficie de fricción, del coeficiente de rozamiento y de la fuerza con que se comprima el disco de embrague.

CAJA DE CAMBIOS
El motor de un vehículo puede girar entre un margen de velocidades limitado (entre 1000 y 7000 rpm en motores de gasolina y de 1000 a 5000 rpm para motores Diesel), pero los vehículos necesitan una variación de velocidad en las ruedas mucho mayor. Por ello se disponen unos engranajes con distinta relación de transmisión de tal forma que la misma velocidad de giro del cigüeñal puede convertirse en distintas velocidades de giro en las ruedas.
Para ello se disponen un árbol primario con ruedas dentadas unidas a él y que recibe el giro del embrague. Estos piñones primarios engranan constantemente con las ruedas dentadas del eje secundario, que pueden girar libremente sobre él. Mediante unas piezas desplazables por manguito estriado sobre el eje secundario se puede trabar el piñón deseado:
Piezas básicas de la caja de cambios

El desplazable traba la rueda conducida al árbol secundario
En la siguiente animación puedes comprobar el funcionamiento de una caja de cuatro marchas hacia adelante y una marcha atrás.


En los gráficos de la animación anterior se puede comprobar tres detalles:
  • Cuando no hay ninguna marcha engranada (posición neutra o de punto muerto), no se transmite giro hacia las ruedas.
  • El desplazable tiene una pieza con forma cónica. Ésto sirve para intentar igualar las velocidades de giro del piñón y el propio desplazable antes de trabar las piezas.
  • La marcha atrás se consigue introduciendo un piñón loco entre los piñones motriz y conducido.

GRUPO CÓNICO Y DIFERENCIAL
Tras la caja de cambios se produce una nueva reducción mediante dos piñones cónicos que cambian la dirección de giro para transmitirla a las ruedas.

En el grupo cónico se inserta un mecanismo a base de otros cuatro piñones cónicos pequeños, dos de ellos unidos a los palieres y los otros dos (llamados satélites) solidarios a la corona. Se trata del diferencial. Con este ingenio, cuando una de las ruedas presenta más resistencia, los satélites ruedan sobre el piñón de esa rueda y aplican más giro a la rueda opuesta. De esta forma, el vehículo puede tomar curvas ajustando la distancia que recorre cada rueda.


Con toda esta cadena cinemática, obtener el par y la velocidad de giro en las ruedas para cada velocidad de giro del motor no es complicado. A continuación se puede calcular de forma igualmente sencilla la velocidad del vehículo con el único dato del desarrollo de la rueda, es decir, lo que avanza ésta en una vuelta.

Mecanismos de Transformación de Movimiento


Éstos son los mecanismos en los que la naturaleza de los movimientos de entrada y de salida es diferente. Los dos movimientos entre los que se puede producir la transformación son:
  • giro de velocidad de rotación n (r.p.m.)
  • movimiento rectilíneo cuya velocidad lineal es v (m/s)

Algunos de los mecanismos que se ven a continuación son reversibles, es decir el movimiento de entrada puede ser tanto la rotación como el desplazamiento.

PIÑÓN Y CREMALLERA

El piñón es una rueda dentada corriente, y la cremallera es una pieza recta en cuya superficie se han tallado unos dientes. Al girar el piñón, la cremallera se desplaza a un lado o a otro y viceversa, es decir, éste es un mecanismo reversible.
Este mecanismo es universalmente utilizado para controlar la dirección de los automóviles: el volante está unido al piñón y la cremallera provoca la inclinación de las ruedas hacia los lados. También se puede encontrar en los ferrocarriles de montaña o en las taladradoras de columna.
La relación entre las velocidades de giro del piñón y la cremallera vienen ligadas por el paso de los dientes, ya que en 1 vuelta del piñón se recorre una distancia p · Z (paso por número de dientes del piñón).

HUSILLO Y TUERCA

Ya vimos el tornillo como máquina simple. En la técnica mecánica, el término husillo significa tornillo cilíndrico con capacidad de girar, y ésta es la utilización más corriente, acoplándole una tuerca a la que se impide girar pero se le permite desplazarse.

Cada vuelta del tornillo provoca que la tuerca avance un diente,es decir, la distancia del paso de la rosca. Por lo tanto, la relación entre la velocidad de giro y la de avance se obtiene con una sencilla regla de tres.


BIELA-MANIVELA

Con este mecanismo se transforma un giro en un movimiento lineal de vaivén. Consta de una pieza giratoria en forma de U llamada cigüeñal, una segunda llamada pistón que se desplaza linealmente por un camino fijo, y uniendo ambas una tercera pieza llamada biela, que adapta el giro del cigüeñal con el movimiento rectilíneo del pistón.

En este caso, la relación de velocidades de giro y de desplazamiento es complicada, debido a la geometría del mecanismo.
La altura del émbolo respecto al eje de giro del cigüeñal viene dado por:
h = b · cos β + r · sen α
las distancias b y r dependen de las biela y el cigüeñal, respectivamente, y la relación del ángulo β en relación al ángulo α se obtiene por geometría:
x = b · sen β
x = r · sen α


sen β = r/b · sen α
Es decir, la distancia h depende únicamente del ángulo α, razón por la que siempre se habla de ángulo de giro del cigüeñal en lugar de altura del émbolo. Desde estas expresiones se obtiene la relación de velocidades, pero se escapa de los objetivos de este curso.
El de émbolo-biela-manivela es otro mecanismo reversible, y el movimiento motriz puede ser tanto el giratorio (por ejemplo, en los compresores de aire) como el de vaivén (como en las locomotoras de vapor). Cuando la velocidad de giro debe ser muy rápida, el cigüeñal tiene unos contrapesos que equilibran las fuerzas centrífugas que aparecen.

LEVA Y SEGUIDOR
Una leva es un disco giratorio con un contorno definido sobre el cual se apoya un elemento llamado seguidor que se mueve siguiendo la forma de la leva.
Los sistemas leva-seguidor se clasifican dependiendo del movimiento del seguidor, y tenemos seguidores de traslación y de oscilación.
Existen otros tipos de levas, círculos excéntricos respecto al eje de giro, levas con forma de campana, etc. y en todas, el diseño y análisis de su forma se realiza mediante gráficos para determinar en cada ángulo el alzado de la leva (distancia que se eleva el seguidor):

Mecanismos de Transmisión de Movimiento

En estos mecanismos la naturaleza del movimiento de entrada y del resultante es la misma, y existen mecanismos que transmiten un movimiento rectilíneo o los que transmiten un movimiento rotatorio.
En los mecanismos que transmiten un desplazamiento rectilíneo están las palancas simples que ya hemos visto. La transmisión de un movimiento rectilíneo se basa en el uso de palancas:

Para analizar los mecanismos que transmiten un giro, hay que introducir tres nuevos conceptos:
En primer lugar, los elementos giratorios necesitan hacerlo alrededor de una barra que los mantiene en su posición. Cuando esta barra no transmite el giro, por ejemplo porque es fija y los elementos giran sobre ella, decimos que tenemos un eje. Pero cuando la barra transmite esfuerzos de torsión decimos que tenemos un árbol, por ejemplo cuando los elementos están fijos a la barra y ésta es giratoria. A veces se llama palier al árbol de transmisión, cuando transmite el giro a una rueda.


En segundo lugar, se trabaja con velocidades de rotación, que miden el giro que describe un elemento en relación al tiempo empleado para ello. Aunque la velocidad en el Sistema Internacional se mide como velocidad angular ω en radianes partido por segundo (rad/s), es muy corriente utilizar la velocidad de giro n en revoluciones por minuto (rpm). El factor de conversión entre ambas unidades es sencillo:
Por último, a la relación de las velocidades de giro del elemento conducido entre la velocidad de giro del elemento motriz se le llama relación de transmisión, se representa por la letra i y no tiene unidades. Nos da la idea de cuántas vueltas gira el elemento conducido cuando el motriz gira una vuelta:
i = nCONDUCIDO / nMOTRIZ
Sin más, veamos los mecanismos de transmisión más frecuentes.

RUEDAS DE FRICCIÓN
Se trata de una rueda motriz que transmite el giro a otra rueda conducida por efecto del rozamiento en su periferia.
Las magnitudes características de este mecanismo son, además de la relación de transmisión, el diámetro (dM y dC) de las ruedas y la separación entre los centros de las mismas. La relación de transmisión viene dada por la expresión (pulsar aquí para ver la demostración):

i = nC / nM = dM / dC

El gráfico que aparece más arriba está constituido por dos ruedas exteriores, pero hay otras posibilidades:
Ruedas interiores
Ruedas cónicas
Es un mecanismo que puede patinar, por lo cual sólo se emplea como elemento de seguridad, para permitir que la rueda motriz pueda girar en el caso de que la rueda conducida se quede bloqueada.


POLEAS Y CORREA

Una polea es una rueda cilíndrica con un canal en su periferia, y una correa es una cinta cerrada que transmite giro entre dos poleas por efecto del rozamiento.


Poleas


Correa

Al igual que en el caso anterior, la magnitud característica es el diámetro (dM y dC) de las poleas. La separación entre los centros y la longitud de la correa son otras magnitudes características, pero tienen expresiones complicadas que se salen del temario de este curso. La relación de transmisión viene dada por la misma expresión que las ruedas de fricción:
i = nC / nM = dM / dC

De hecho, es un sistema similar al de ruedas rozantes, que permite salvar grandes distancias. Además, evita la transmisión de vibraciones entre poleas, pero su inconveniente es el resbalamiento de la correa, que siempre existe.
La imagen anterior corresponde a una correa abierta, pero puede acoplarse de otras formas para obtener:
Correa cruzada
Correa retorcida
Los mecanismos de poleas y correa tienen limitado el par de giro que se puede transmitir, porque nunca se puede rebasar la fuerza de rozamiento entre los elementos. Para aumentar el rozamiento, las correas se hacen con forma trapezoidal y además se instalan poleas tensoras que no afectan a la transmisión.
La ventaja principal que tiene este sistema es su sencillez y bajo precio, unidos a un funcionamiento suave y silencioso, por lo que se utilizan ampliamente en los motores de automóvil. Su desventaja es el inevitable resbalamiento, que se acentúa con el desgaste.
Existen algunas variantes del sistema de poleas y correa:
  • Cuando se necesitan varias relaciones de transmisión diferentes se utilizan las poleas escalonadas.
  • Si se necesita una relación de transmisión muy elevada o muy reducida se utilizan los trenes de poleas.
  • Cuando se necesita una transmisión sin resbalamiento se utilizan las llamadas correas dentadas, que se estudiará más adelante, junto a la transmisión por cadena.
Poleas escalonadas


Tren de poleas
Correa dentada

ENGRANAJES
Un engranaje es el conjunto de dos ruedas dentadas cuyos dientes se empujan entre sí; a la rueda mayor se le denomina corona y a la menor, piñón. Además, la forma de los dientes (tienen la forma de una curva llamada evolvente) tiene como efecto que las superficies de los dientes en contacto ruedan una sobre la otra sin fricción, y esto significa que el rozamiento es de rodadura, y por lo tanto el rendimiento es próximo al 100%.


La relación de transmisión es exacta y no varía por resbalamientos. Por si fuera poco, la potencia que se puede transmitir es casi ilimitada, pues basta con utilizar ruedas dentadas de más grosor. En este caso, la magnitud característica es el número de dientes (ZM y ZC) de las ruedas dentadas, y la relación de transmisión viene dada por la expresión (pulsa aquí para ver la demostración):
i = nC / nM = ZM / ZC

La representación simbólica de una rueda dentada sólo indica la base y el extremo de los dientes, pero es necesario un análisis más detallado de la geometría de los dientes.


Circunferencia primitiva: rueda de fricción equivalente

Paso circular: distancia entre los dientes medida sobre la circunferencia primitiva

Addendum: distancia que sobresale el diente

Dedendum: distancia que se introduce el hueco
Dos ruedas dentadas pueden engranar cuando los dientes de una caben en los huecos de la otra. La magnitud que define estas medidas es el módulo, que es el diámetro de una circunferencia que tuviera una longitud igual al paso circular (con lo que se demuestra que el módulo es la relación entre el diámetro primitivo dP y el número de dientes Z):
p = π · m
m = dP / Z

Con el módulo se define la geometría de los dientes de ambas ruedas:
Addendum = m
Dedendum = 1,25 · m (algo mayor que el addendum para tener holgura)
Espesor del diente = 19/40 · m
Ancho del hueco = 21/40 · m (algo mayor que el espesor del diente para tener holgura)

Así, la condición para que dos ruedas dentadas engranen es que tengan el mismo módulo.
Los dientes de una rueda dentada pueden ser rectos, manteniendo la forma cilíndrica como en el dibujo anterior, pero hay otras posibilidades:

Engranaje cilíndrico de dientes rectos

Engranaje cilíndrico de dientes helicoidales

Engranaje cilíndrico de dientes en V o Engranaje Chevron

La inclinación de los dientes helicoidales tiene como efecto un funcionamiento suave y poco ruidoso, al estar siempre en contacto dos o más dientes, pero aparece una fuerza de empuje en la dirección del eje. Para evitarla se desarrollaron los engranajes Chevron.

Cuando hay que salvar una distancia grande, se interpone entre las ruedas motriz y conducida una tercera rueda que no influye en la transmisión, y que se llama piñón loco.
Al igual que ocurría con las ruedas de fricción, los engranajes también pueden ser interiores y cónicos:


Engranaje interior

Engranaje cónico de dientes rectos

Engranaje cónico de dientes helicoidales

Y también podemos tener trenes de engranajes para obtener relaciones de transmisión inalcanzables con un solo par de ruedas dentadas.
Otra variante muy interesante, combinación de engranajes interiores y exteriores son los llamados engranajes epicicloidales o planetarios, que son la base de las cajas de cambios automáticas, y que consiguen diferentes relaciones de transmisión sin más que detener uno de los elementos de que consta el mecanismo:


PIÑONES Y CADENA
Al igual que en el mecanismo de poleas y correa, cuando hay que salvar una gran distancia mediante ruedas dentadas, la transmisión del giro se realiza mediante una cadena de eslabones cilíndricos, que no interviene en los cálculos de relaciones de transmisión.
En este caso, las ruedas dentadas tienen formas especiales para adaptarse a los eslabones de la cadena:


Las correas dentadas se clasifican como un sistema de cadena especial, pues los cálculos se realizan también mediante el número de dientes de las ruedas dentadas motriz y conducida.

Este sistema es el más silencioso de todos los mecanismos de transmisión gracias a la flexibilidad de la correa, sin perder la sincronización entre el elemento motriz y el conducido, por lo que se usa ampliamente en los motores de automóviles. Es la conocida correa de la distribución.


SINFÍN Y RUEDA DENTADA

Es una aplicación más del tornillo, y para los cálculos, se puede considerar que es un caso particular de engranaje en el que una rueda dentada helicoidal tiene tanta inclinación que sólo tiene un diente.
i = ZM / ZC = 1 / ZC

A pocos dientes que tenga la rueda conducida, la relación de transmisión tiene un valor pequeñísimo, tan es así, que a este mecanismo se le suele llamar reductora.